← Voltar para a lista de provas Marinha do Brasil · Professor do Magistério Superior 30 questões nesta prova · página 1 de 2 · 30 com gabarito Gabarito disponível Gabarito disponível Gabarito disponível Gabarito disponível Gabarito disponível Gabarito disponível Gabarito disponível Gabarito disponível Gabarito disponível Gabarito disponível Gabarito disponível Gabarito disponível Gabarito disponível Erro de medida = exatidão percentual do span. O span é 2200 − 200 = 2000 kPa. Como a exatidão é 0,5% do span ("of span"), o erro é 0,005 × 2000 = 10 kPa. A (1) e B (5) subestimam o erro. D (11) e E (22) viriam de aplicar o percentual ao valor máximo (2200 kPa) ou de usar um span errado. A única conta correta usa o span de 2000 kPa. Referência: Metrologia/Instrumentação: exatidão expressa em % do span. Resolução comentada do VaiConcursos. Gabarito disponível Gabarito disponível Gabarito disponível Gabarito disponível Gabarito disponível Gabarito disponível Conversão linear de pressão para corrente 4-20 mA. 1000 kPa equivalem a 10 bar (1 bar = 100 kPa). A faixa é de 1 a 17 bar, com span de 16 bar. A fração da faixa é (10 − 1)/16 = 0,5625. A corrente é 4 + 0,5625 × 16 = 13 mA. A, B, C e D (9, 10, 11 e 12 mA) resultam de erros de conversão de unidade ou de ignorar o offset de 4 mA. Só 13 mA corresponde a 56,25% da faixa. Referência: Instrumentação industrial: sinal analógico 4-20 mA e interpolação linear. Resolução comentada do VaiConcursos. Gabarito disponívelMarinha do Brasil — CP-PMS/2013 — Professor do Magistério Superior — Automação e Controle de Sistemas Mecânico, Eletrônico e de Armas — Prova Amarela
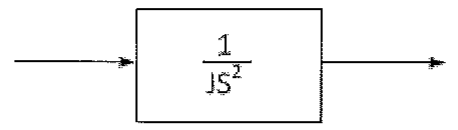
Considere que um comportamento indesejado foi observado na resposta transitória de um sistema de controle de malha fechada, com realimentação unitária, cuja função de transferência de malha aberta é indicada na figura acima. Para corrigir esse comportamento transitório, introduziu-se um controlador derivativo. Sendo assim, assinale a opção que apresenta a nova função de transferência de malha fechada com realimentação unitária.
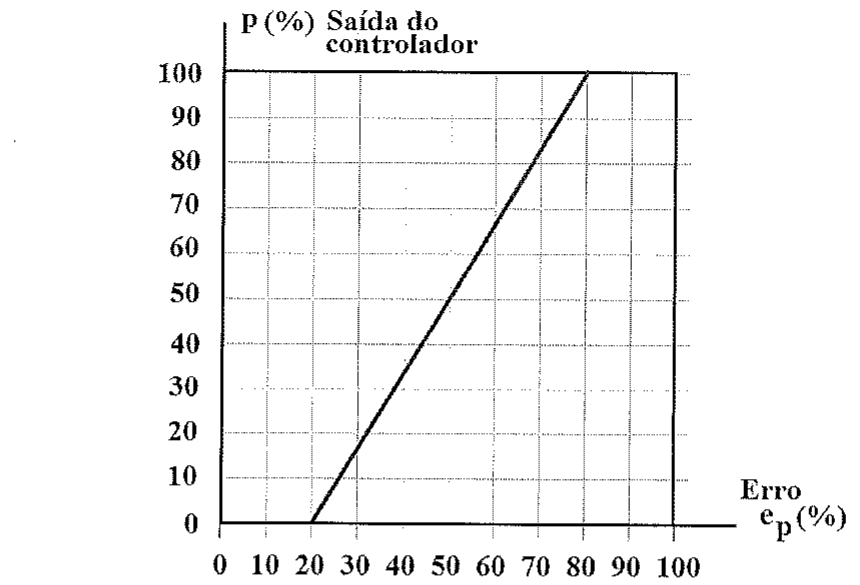
O controlador no modo proporcional é representado pela função p = Kₚ eₚ + pₒ, onde Kₚ é o ganho proporcional entre o erro em relação ao set point e a saída do controlador (% sobre %) e pₒ (%) é a saída do controlador com erro igual a zero. Sabendo que o valor da banda proporcional (BP), em pₒ foi ajustado em 50%, qual é o valor da banda proporcional (BP), em %, deste controlador?
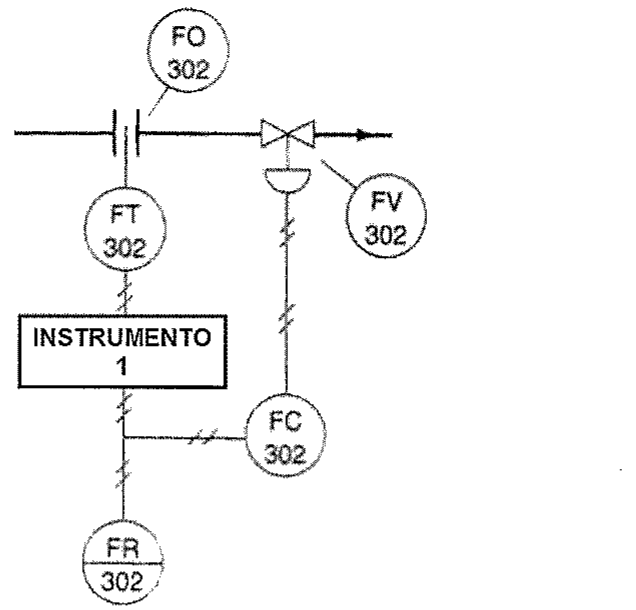
A vazão em uma tubulação é acompanhada através de um registrador de características lineares, a partir de uma célula diferencial de pressão, conforme mostrado no diagrama de instrumentação acima. Sendo assim, é correto afirmar que o instrumento 1 é
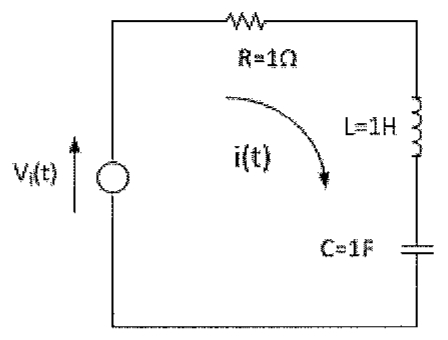
Sabendo que, no circuito acima, X₁ e X₂ representam as variáveis de estado, respectivamente, associadas à tensão no capacitor e a corrente no indutor, a representação de estados do circuito para a saída Y - corrente série i(t) no circuito será:
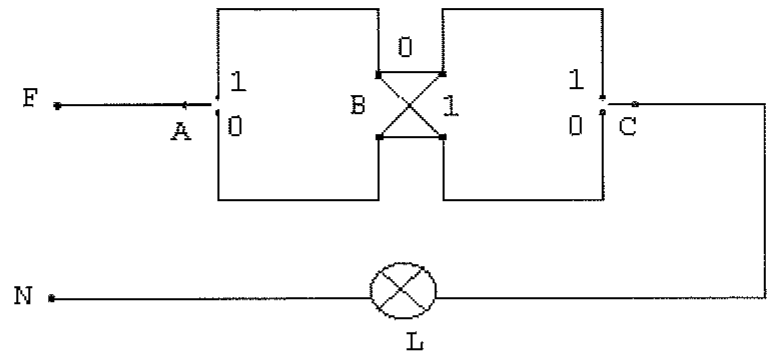
O esquema multifilar acima representa um comando "FOUR WAY" para o acionamento de uma lâmpada. Assinale a opção que apresenta o diagrama Ladder que executa este comando com base na execução de um CLP (controlador lógico programável).
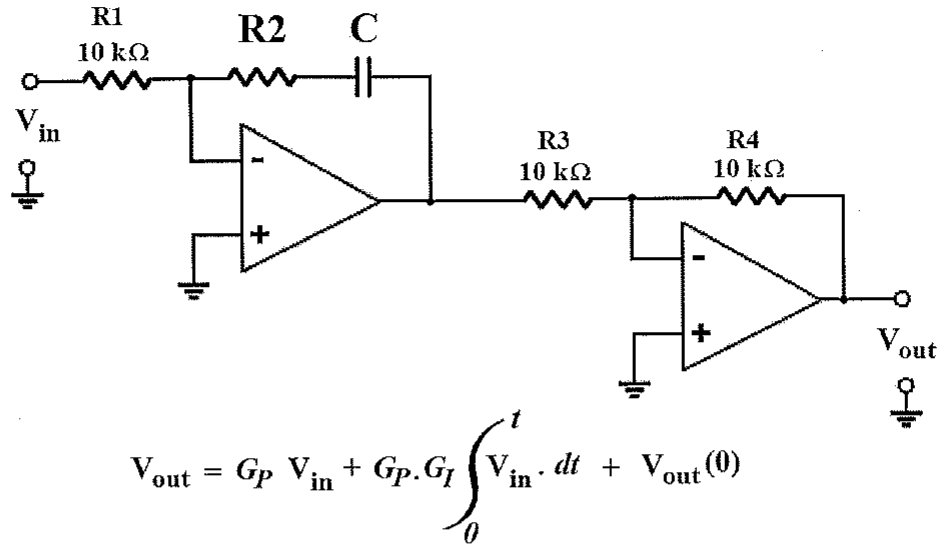
O circuito com amplificadores operacionais representado na figura acima é empregado em controlador no modo PI (Proporcional-Integrativo). O ganho proporcional de tensão GP vale 25 e o ganho integrativo GI vale 0,5 s⁻¹. Qual é o valor do capacitor C em μF ?
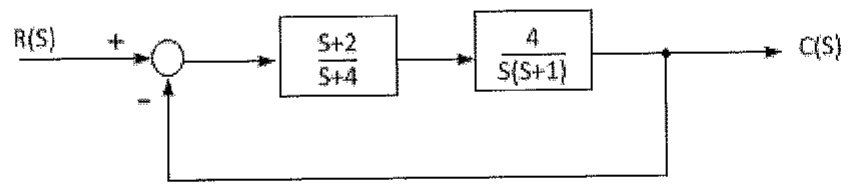
O sistema de controle, representado pelo diagrama em blocos acima, é submetido a uma entrada em degrau unitário. O erro em regime permanente do sistema é dado por:
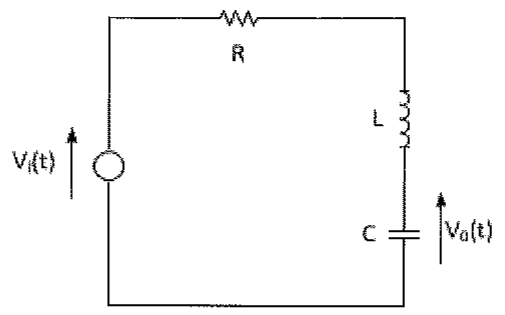
Os blocos G(S) e H(S), definidos como: Função de Transferência Direta e Função de Transferência com Realimentação, do diagrama em blocos, na forma canônica, de um sistema de controle com realimentação, equivalente à função de transferência V₀/Vᵢ do circuito acima, são dados por:
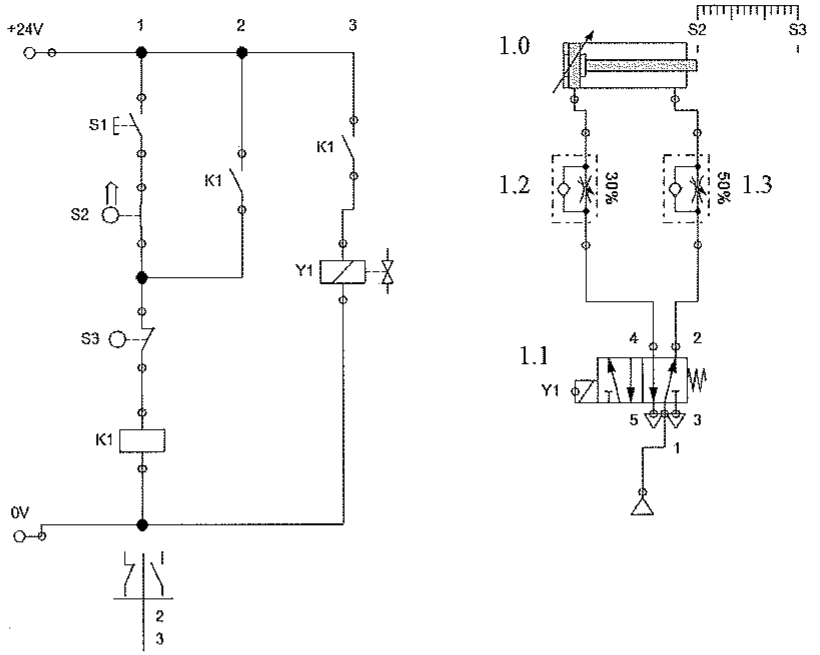
As válvulas reguladoras de fluxo unidirecionais 1.2 e 1.3 apresentam grau de abertura 30% e 50%, respectivamente. Ao acionar e soltar a botoeira S1, pode-se afirmar que o cilindro de dupla ação 1.0
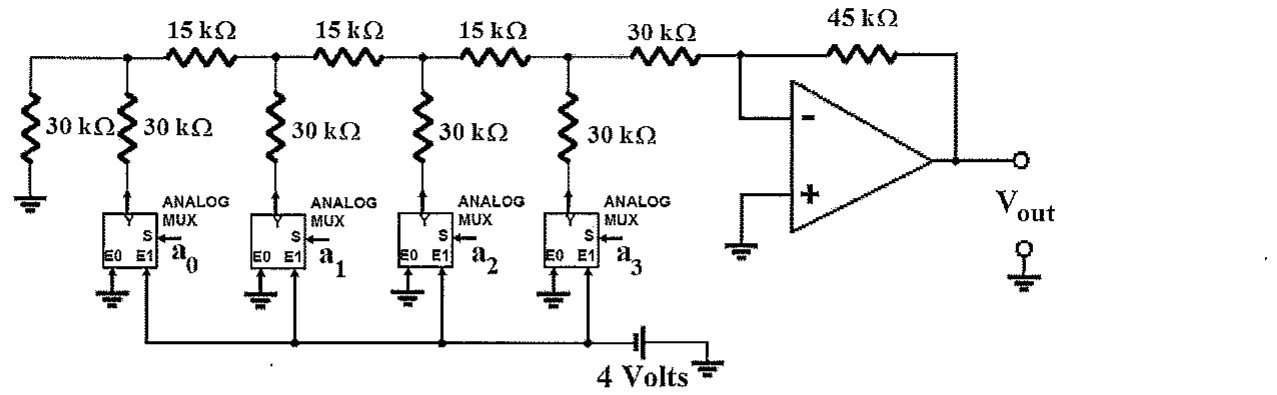
Qual é o valor, em Volts, da tensão de saída Vₒᵤₜ do conversor D/A (Digital/Analógico), quando este recebe na entrada os bits a₃ = 1 , a₂ = 0 , a₁ = 1 e a₀ = 1?
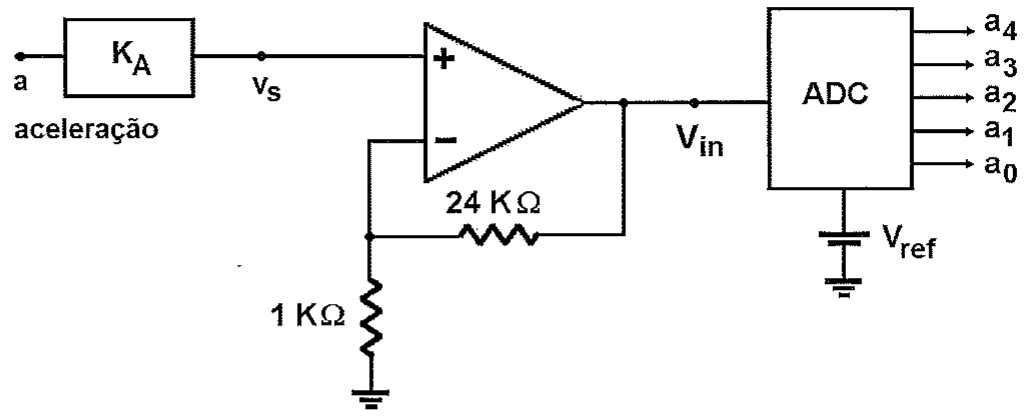
Um acelerômetro, empregado para medir a aceleração no sentido positivo de seu eixo sensível, tem função de transferência linearmente variável KA = 20 mV/g , onde g é a aceleração da gravidade. Um conversor analógico digital (ADC) representa a aceleração pelas saídas digitais (bits) a₄ a₃ a₂ a₁ a₀ , conforme o circuito da figura acima. A relação de conversão do ADC é expressa por Vᵢₙ = (a₄ . 2⁻¹ + a₃ . 2⁻² + a₂. 2⁻³ + a₁ . 2⁻⁴ + a₀ .2⁻⁵ ) .Vref
Para Vref = 8 Volts, este circuito tem uma resolução de aceleração em g igual a
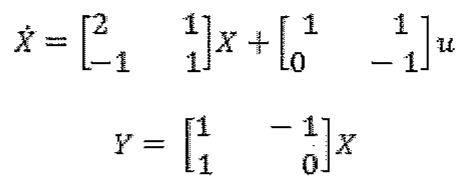
A matriz de transferência de estados, do sistema linear descrito pela equação de estados, é dada por:Resolução comentada
Análise das alternativas
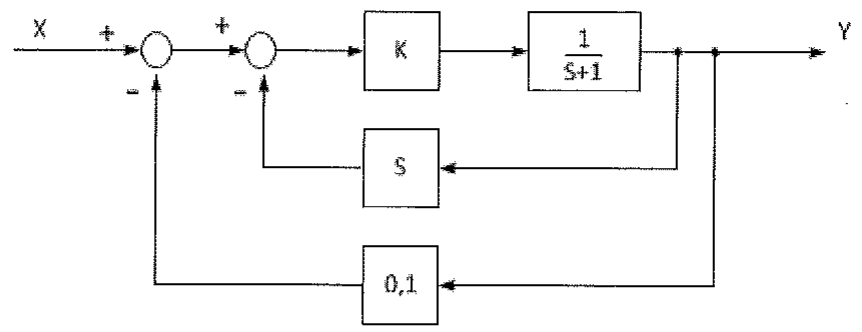
A função de transferência, do sistema de controle representado pelo diagrama em blocos acima, é dada por:
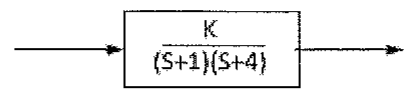
É correto afirmar que, a resposta transitória do sistema de malha fechada com realimentação unitária é
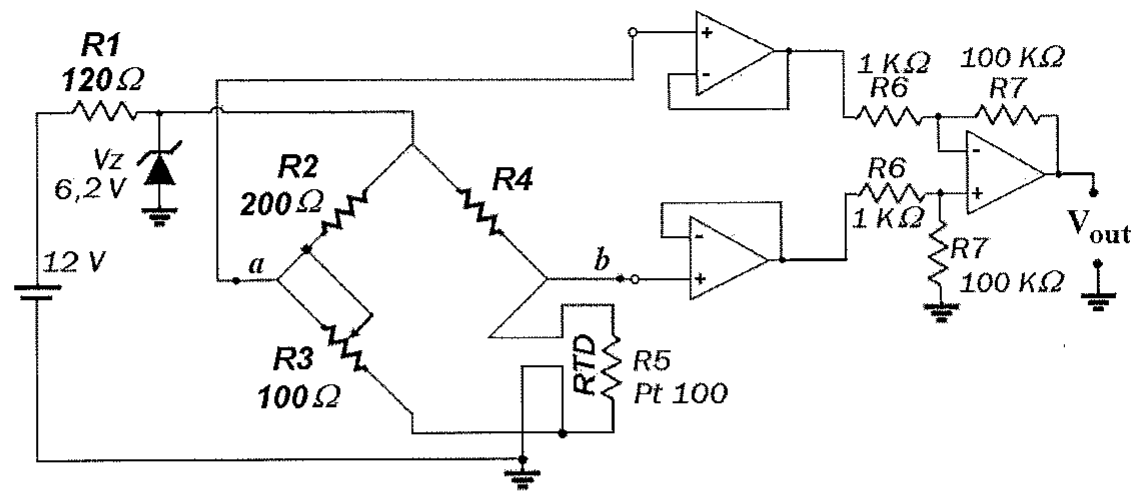
A termorresistência Pt-100, representada na figura acima, possui uma resistência elétrica de 100Ω a 0 °C. A variação de sua resistência com a temperatura segue a relação R(T) = R(0°C) + α T, onde α = 3,850 x 10⁻¹ Ω.°C⁻¹. Quando a RTD estiver submetida a uma temperatura de 100 °C, a tensão de saída Vₒᵤₜ torna-se nula. Desprezando-se a resistência da fiação e considerando o amplificador operacional ideal, qual é o valor de R4, em ohms?
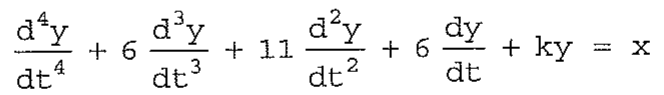
Para um sistema linear descrito pela equação diferencial acima, os valores de K que garantem a estabilidade do sistema são:
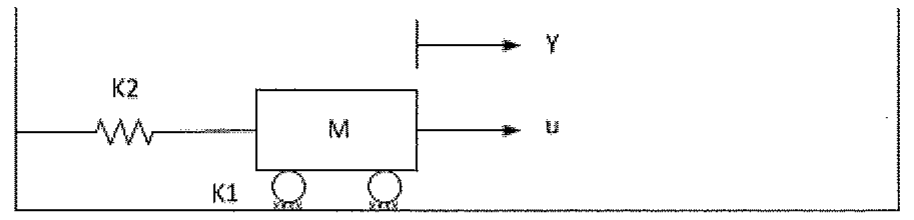
Considere o sistema mecânico acima, onde: K₁ é o coeficiente de atrito entre a massa M e o piso; K₂ a constante da mola; Y representa o deslocamento da massa M e u representa a força externa. Sabendo que, o deslocamento Y está associado à variável de estado X₁ e a velocidade da massa M associada à variável de estado X₂, assinale a opção que apresenta a descrição do sistema a partir das variáveis de estado.
Dado: 1 bar = 100 KN/m²Resolução comentada
Análise das alternativas
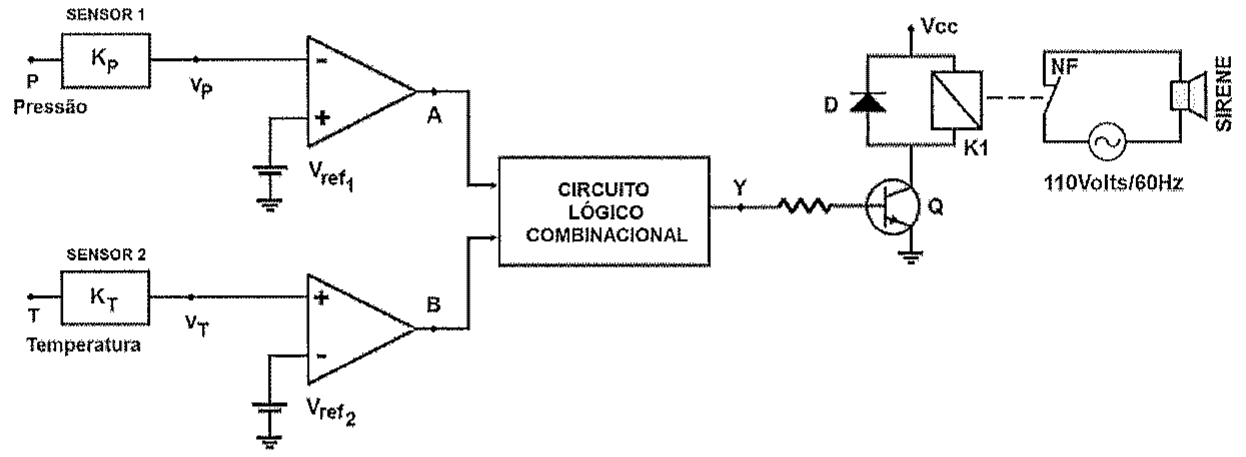
Dois comparadores são empregados para discriminar a pressão P e a temperatura T de um processo, conforme mostrado na figura acima. Os dois sensores são lineares com função de transferência KP e KT que são dois números positivos. Sabe-se que uma lógica digital combinacional positiva aciona uma sirene somente quando ocorre simultaneamente a situação pressão alta com temperatura baixa. Os limiares de comparação (THRESHOLD) que definem as variáveis como alta ou baixa são ajustados pelas tensões de referência Vref₁ e Vref₂. O contato do relé K1 é normalmente fechado (NF). Qual é a função lógica desse circuito combinacional?
Analise a figura abaixo.
Analise a figura a seguir, relativa a um controlador proporcional.
Analise a figura a seguir.
Observe o circuito a seguir.
Analise a figura a seguir.
Analise a figura a seguir.
Analise a figura a seguir.
Analise a figura a seguir.
Observe o circuito eletro-pneumático abaixo.
Analise a figura a seguir.
Analise a figura a seguir.
Analise a seguinte equação de estados.
Sabendo que a placa de um sensor de pressão apresenta as seguintes especificações: "RANGE 200 a 2200 KPa / ACCURACY 0,5 % of span", assinale a opção que apresenta o erro de medida feita com este sensor, em KPa.
Considere o diagrama de blocos a seguir.
Dada uma planta representada pela função de transferência de malha aberta abaixo.
Analise a figura a seguir, com R₃ Ajustado em 100 ohms.
Analise a seguinte equação diferencial.
Analise a figura a seguir.
Um transmissor de pressão opera na faixa de 1 a 17 bar, que é linearmente convertida para o padrão de corrente de 4 a 20 mA. Qual é a corrente de saída do transmissor, em mA, para uma pressão de entrada de 1000 KPa?
Analise a figura a seguir.