← Voltar para a lista de provas Marinha do Brasil · Professor do Magistério Superior — Cartografia 30 questões nesta prova · página 1 de 2 · 30 com gabarito Gabarito disponível Gabarito disponível Quanto menor o pixel, maior a resolução espacial. A resolução espacial está ligada ao tamanho do pixel: quanto menor ele, menores os objetos que se distinguem no terreno, e assim maior é a resolução espacial da imagem. A e B citam resolução radiométrica ou espectral, o que não se relaciona ao tamanho do pixel. C) Menor pixel e menor resolução é contraditório. D) Maior pixel não significa maior resolução espacial. Referência: Sensoriamento remoto — resolução espacial. Resolução comentada do VaiConcursos. Gabarito disponível A capacidade de distinguir pequenas diferenças de radiação é a resolução radiométrica. A resolução radiométrica mede a sensibilidade do sensor para discriminar pequenas diferenças na radiação refletida ou emitida, e está ligada ao número de níveis de quantização (bits). A e B) Espacial/geométrica referem-se à capacidade de discernir objetos pelo tamanho. C) Temporal é o intervalo entre revisitas. E) Espectral refere-se ao número e largura das bandas. Referência: Sensoriamento remoto — resoluções dos sensores. Resolução comentada do VaiConcursos. Gabarito disponível O método Combinado relaciona parâmetros e observações ajustados por função implícita. No método combinado (modelo implícito) o modelo é F(Xa, La) = 0, em que parâmetros ajustados e observações ajustadas estão ligados por uma função não explícita. Isso o distingue dos demais. C) No Paramétrico, as observações são função explícita dos parâmetros (La = F(Xa)). B) No Condicionado há apenas relações entre as observações (F(La) = 0), sem parâmetros. A) Mínimos Quadrados é o critério, não o modelo. D) Propagação dos erros não é método de ajustamento. Referência: Gemael (1994), Introdução ao Ajustamento de Observações. Resolução comentada do VaiConcursos. Gabarito disponível Gabarito disponível A soma dos ângulos ajustados do triângulo esférico é igual a 180° + ε. Para os três ângulos ajustados de um triângulo, a condição é que sua soma seja igual a 180° mais o excesso esférico. Escreve-se na forma de equação de condição igual a zero: A + B + C − (180° + ε) = 0. B e D) Têm sinais trocados em relação à soma correta (B soma +(180°+ε), D troca o sinal de B). C e E) Usam ≠ 0, o que negaria a condição de que os ângulos ajustados satisfazem exatamente a relação. Só A está correta. Referência: Gemael (1994), Introdução ao Ajustamento de Observações — equações de condição. Resolução comentada do VaiConcursos. Gabarito disponível O segmento descrito, com relógios, sinais e manobras orbitais a bordo do satélite, é o espacial. As funções descritas (manter escala de tempo com relógios a bordo, emitir sinais estáveis, receber e estocar informações, fazer manobras orbitais, calcular a bordo e retransmitir ao solo) são atribuições dos satélites, ou seja, do segmento espacial. A) O segmento de controle monitora e atualiza os satélites a partir do solo. E) O segmento dos usuários compreende os receptores. B e D) 'Posicional' e 'Estacional' não são segmentos do GPS. Referência: Monico, Posicionamento pelo GNSS; segmentos do GPS. Resolução comentada do VaiConcursos. Gabarito disponível Os parâmetros de Molodensky ΔA e Δf vêm das diferenças dos semi-eixos maiores e dos achatamentos. O modelo de Molodensky usa cinco parâmetros: três translações (ΔX, ΔY, ΔZ) e duas diferenças entre elipsoides, a dos semi-eixos maiores (Δa) e a dos achatamentos (Δf). Estes dois últimos são os obtidos das diferenças entre os elipsoides de origem e destino. A, D e E) Longitudes e velocidades angulares não são parâmetros do modelo. C) Constantes gravitacionais e velocidades angulares também não entram em Molodensky. Só B está correta. Referência: Geodésia — transformação entre data, modelo de Molodensky. Resolução comentada do VaiConcursos. Gabarito disponível Gabarito disponível As correções de pseudo-distância do DGPS vêm da diferença entre observada e calculada a partir das coordenadas dos satélites e da estação base. Na estação base, de coordenadas conhecidas, calcula-se a pseudo-distância geométrica a partir das coordenadas dos satélites (efemérides) e da estação. A diferença entre a pseudo-distância observada e essa calculada é a correção, transmitida aos usuários. B, C, D e E citam tipos de coordenadas ou latitudes que não definem a origem da pseudo-distância calculada. O cálculo exige as coordenadas dos satélites e da estação base, como diz A. Referência: Monico, Posicionamento pelo GNSS; conceito de DGPS. Resolução comentada do VaiConcursos. Gabarito disponível Radiômetros de banda geram dados não imageadores. Quanto ao produto gerado, os sensores se dividem em imageadores (produzem imagem da cena) e não imageadores (produzem dados como medidas numéricas ou gráficos). Os radiômetros de banda registram a radiação em bandas, sem formar imagem, sendo não imageadores. B) Imageadores geram imagem, o que não ocorre aqui. C) Fotográfico é um tipo de sistema imageador. D) Analógico refere-se à forma do sinal, não ao tipo de produto. E) Varredor é um modo de aquisição, em geral imageador. Referência: Sensoriamento remoto — classificação de sistemas sensores. Resolução comentada do VaiConcursos. Gabarito disponível Na Mercator, o cálculo de área de grandes extensões não é simples, pois a escala varia com a latitude. A Mercator é conforme, mas não equivalente: as áreas são muito distorcidas, sobretudo em altas latitudes, pois a escala aumenta com a latitude. Por isso o cálculo de áreas de grandes extensões não é simples, e a alternativa E não é característica da projeção. A, B e D) A construção do reticulado é feita por retas (meridianos e paralelos retos e perpendiculares), e plotar ou obter coordenadas geográficas é fácil. C) As loxodromias são retas, o que facilita a obtenção de rumos. Todas são características da Mercator. Referência: Cartografia — projeção de Mercator e navegação. Resolução comentada do VaiConcursos. Gabarito disponível O striping é corrigido por correção radiométrica. Striping (bandeamento) resulta da diferença de resposta entre detectores do sensor, gerando listras na imagem. Trata-se de erro radiométrico, corrigido por calibração/equalização dos detectores, ou seja, correção radiométrica. A) A correção geométrica trata de distorções de posição. C) Registro alinha imagens entre si. D) Redução da dimensionalidade (ex.: componentes principais) reduz o número de bandas. E) Rotação espectral transforma o espaço de bandas, mas não corrige o defeito de detectores. Referência: Processamento digital de imagens de sensoriamento remoto — pré-processamento. Resolução comentada do VaiConcursos. Gabarito disponível Sensores de microondas operam com radiações pouco afetadas pela atmosfera. As microondas (radar) têm grandes comprimentos de onda e sofrem pouco espalhamento e absorção atmosféricos, atravessando nuvens e chuva leve. Por isso os sensores de microondas são preponderantemente imunes aos efeitos da atmosfera. Sensores ópticos, fotográficos e infravermelhos próximos operam em faixas sujeitas a espalhamento e absorção atmosférica. O infravermelho termal também sofre absorção, pelo vapor d'água e gases, fora das janelas atmosféricas. Referência: Sensoriamento remoto — interação da radiação com a atmosfera. Resolução comentada do VaiConcursos. Gabarito disponível O critério da soma dos quadrados dos resíduos mínima, com pesos, define o Método dos Mínimos Quadrados. A citação de Gemael descreve o princípio dos mínimos quadrados: a melhor estimativa é a que minimiza a soma dos quadrados dos resíduos (ponderados quando as observações têm confiabilidades diferentes). A pergunta pede o método que usa esse critério, que é o dos Mínimos Quadrados. Paramétrico, Condicionado, Combinado e Combinado com Injunções são modelos matemáticos (formas de relacionar observações e parâmetros) aplicados dentro do critério dos mínimos quadrados, e não o critério em si. Referência: Gemael (1994), Introdução ao Ajustamento de Observações. Resolução comentada do VaiConcursos. Gabarito disponível A razão entre grandeza na projeção e na esfera-modelo é o coeficiente de deformação. O coeficiente de deformação (módulo de deformação) é definido como a relação entre uma grandeza na projeção e sua homóloga na esfera-modelo. Quando vale 1, não há deformação para aquela grandeza. A) Escala é a razão entre a grandeza no mapa e no terreno. C, D e E) Equidistância, equivalência e conformidade são propriedades das projeções (conservação de distâncias, áreas e ângulos), não a razão pedida. Referência: Cartografia — deformações nas projeções. Resolução comentada do VaiConcursos. Gabarito disponível Na gnomônica, os círculos máximos são retas, o que facilita traçar a ortodromia. A projeção gnomônica projeta a partir do centro da esfera, de modo que todo círculo máximo vira uma reta. Como a menor distância entre dois pontos na esfera (ortodromia) é um arco de círculo máximo, ela é traçada como reta na carta, o que é útil à navegação. A) Loxodromias não são retas na gnomônica (são na Mercator). B) Nem todos os paralelos são retas (são curvas cônicas). D) Não é conforme, pois apresenta todas as deformações. E) Só representa pequenas porções, pois as deformações crescem rapidamente com a distância ao ponto de tangência. Referência: Cartografia — projeções azimutais, gnomônica e navegação. Resolução comentada do VaiConcursos. Gabarito disponível Variações de velocidade, polarização e potência pela atmosfera são erros relacionados com a propagação do sinal. Ao atravessar a atmosfera (ionosfera e troposfera), o sinal GNSS sofre alterações de velocidade de propagação, polarização e potência. Essas alterações são os erros relacionados com a propagação do sinal. A) Centro de fase da antena é erro instrumental. B) Pluri-orbital não é erro de propagação atmosférica. C) Erros do relógio vêm da instabilidade dos osciladores. D) Marés terrestres são deformações da Terra que afetam a posição da estação, não o sinal na atmosfera. Referência: Geodésia — fontes de erro no posicionamento GNSS. Resolução comentada do VaiConcursos. Gabarito disponível Ordem decrescente de precisão: intersecção, irradiação e caminhamento. Conforme a classificação adotada pela banca, o processo da intersecção é o mais preciso, seguido pelo da irradiação, e o método do caminhamento é o menos preciso dos três. Isso corresponde à ordem da alternativa D. A, B, C e E trazem outras ordens, que contrariam a classificação adotada (intersecção > irradiação > caminhamento). B e E ainda incluem o método das coordenadas retangulares, que não entra na sequência correta. Só D está certa. Referência: Topografia — métodos e processos de levantamento planimétrico. Resolução comentada do VaiConcursos. Gabarito disponível Dígitos alterados nas palavras do código por ruído caracterizam erro grosseiro. A alteração de dígitos das palavras transmitidas pelo satélite devido ao ruído produz um valor claramente errôneo na informação recebida, o que se classifica como erro grosseiro (falha/engano), e não como erro sistemático ou aleatório das medidas. Esse é o enquadramento do gabarito oficial. A) Sistemático segue lei matemática/física e é repetitivo, o que não é o caso. C e D) Aleatório/acidental são pequenas variações inevitáveis das medidas, não a corrupção de dígitos de uma mensagem. E) 'Aparente' não é classificação usual aplicável aqui. Referência: Geodésia — teoria dos erros e posicionamento por satélites (efeito Doppler/Transit). Resolução comentada do VaiConcursos.Marinha do Brasil — Concurso Público Professor do Magistério Superior (CP-PMS/2013) — Cartografia — Prova Amarela
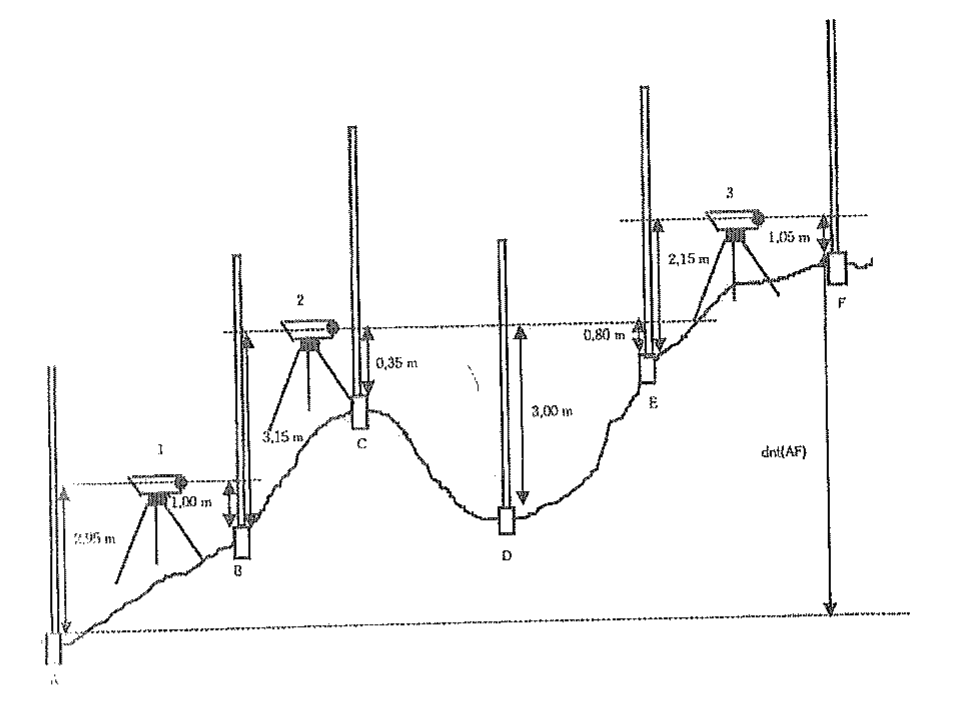
Sabendo que foram realizados nivelamentos geométricos simples correspondentes às estações 1,2 e 3 do aparelho nivelador representado na figura acima, cujas leituras foram devidamente anotadas, determine a diferença de nível total entre os pontos A e F e assinale a opção correta.
Em uma imagem digital, a resolução espacial está diretamente relacionada ao "tamanho do pixel", que está diretamente relacionado à capacidade de discernir objetos no terreno. Sendo assim, é correto afirmar que quanto ______ é o tamanho do pixel, ______ é a resolução ______ da imagem digital.Resolução comentada
Análise das alternativas
Resolução comentada
Análise das alternativas
Resolução comentada
Análise das alternativas
Dado: ε = excesso esférico.Resolução comentada
Análise das alternativas
Resolução comentada
Análise das alternativas
Resolução comentada
Análise das alternativas
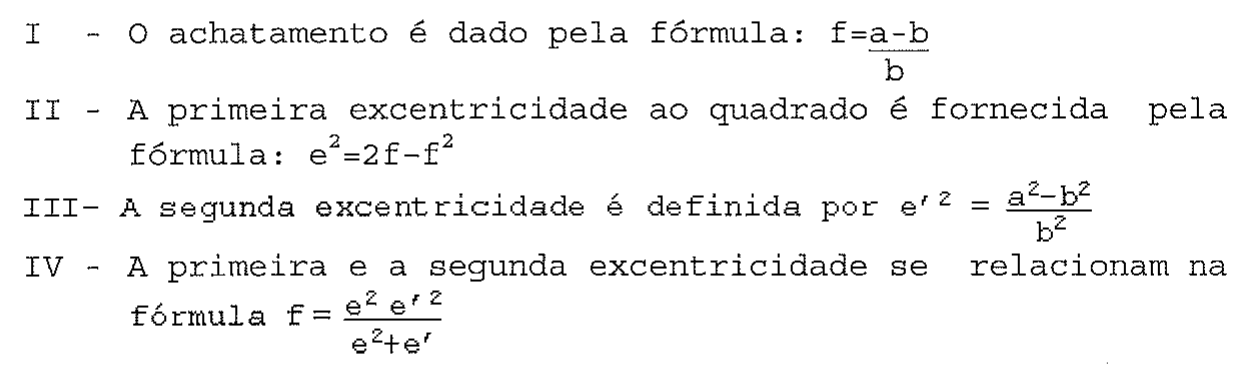
Assinale a opção correta.Resolução comentada
Análise das alternativas
Resolução comentada
Análise das alternativas
Resolução comentada
Análise das alternativas
Resolução comentada
Análise das alternativas
Resolução comentada
Análise das alternativas
Resolução comentada
Análise das alternativas
Resolução comentada
Análise das alternativas
Resolução comentada
Análise das alternativas
Resolução comentada
Análise das alternativas
Resolução comentada
Análise das alternativas
Resolução comentada
Análise das alternativas
Analise a figura a seguir.
Assinale a opção que completa corretamente as lacunas da sentença abaixo.
Assinale a opção que apresenta o tipo de resolução que mede a capacidade de um sensor de poder discriminar, em uma área imageada, alvos que apresentem pequenas diferenças da radiação refletida e/ou emitida em certas regiões do espectro eletromagnético.
Qual é o método que reúne, tanto parâmetros ajustados como valores observados ajustados, estando os mesmos ligados por uma função não explícita?
Ao medir um ou dois ângulos de um triângulo, tais medidas não comportam uma verificação por serem funcionalmente independentes. Se, porém, os três ângulos desse triângulo forem mensurados, a situação será alterada significativamente, pois sabe-se que existe uma dependência entre eles. Os valores observados, depois de ajustados, deverão satisfazer a que modelo matemático?
Sabe-se que a estrutura do GPS é constituída por três segmentos distintos. Como se denomina o segmento que possui as funções de manter uma escala de tempo assegurada por dois relógios localizados no satélite e de emitir dois sinais ultra-estáveis em frequência; de receber e estocar as informações de outro segmento; de efetuar manobras orbitais para guardar sua posição definida na constelação; de efetuar a bordo alguns cálculos; e de retransmitir informações ao solo?
Sabe-se que o modelo de Molodensky é o mais utilizado na transformação de coordenadas geodésicas relativas a diferentes data geodésicos. Este modelo utiliza cinco parâmetros, sendo que dois dos quais podem ser obtidos a partir das diferenças entre os elipsóides de origem e de destino, no que tange
Sabe-se que o elipsóide de revolução foi proposto como figura geométrica gerada pela rotação de uma elipse sobre um de seus eixos. Em relação aos parâmetros do elipsóide pode-se afirmar que:
Sabe-se que o DGPS (GPS Diferencial) foi desenvolvido para as aplicações em navegação necessitando de precisão melhor que a oferecida pelo GPS, no modo absoluto (posicionamento por ponto). Sabendo que o conceito de DGPS envolve o uso de um receptor estacionário numa estação com coordenadas conhecidas, rastreando todos os satélites visíveis, e que o processamento dos dados nesta estação (posicionamento por ponto) permite que se calcule correções posicionais ou de pseudo-distância, é correto afirmar que as correções das pseudo-distâncias são baseadas nas diferenças entre as pseudo-distâncias observadas e as calculadas a partir das
Quanto ao tipo de produto gerado, os radiômetros de banda são classificados como sistemas:
Assinale a opção que NÃO apresenta uma das características da Projeção de Mercator.
Qual é o tipo de correção que deve ser aplicado em imagens nas quais deseja-se corrigir o defeito conhecido por STRIPING?
Quais são os tipos de sensores que operam com radiações preponderantemente imunes ao espalhamento e absorção dos componentes atmosféricos?
"Aceitar como melhor estimativa de X o valor que torna mínima a soma dos quadrados dos resíduos e quando as observações não oferecerem o mesmo grau de confiança são "homogeneizadas" através de pesos" (Gemael, 1994). Qual é o método de ajustamento que utiliza esse critério?
Como se denomina a razão entre uma determinada grandeza na projeção cartográfica e sua homóloga na esfera-modelo?
Sabendo que a projeção plana gnomônica apresenta todas as deformações, assinale a opção que apresenta a razão que a torna interessante para utilização em cartas para a navegação.
Os erros que acarretam variações da velocidade de propagação, na polarização e na potência dos sinais, provenientes dos satélites GNSS (Global Navigation Satellite System),que propagam-se através da atmosfera dinâmica, atravessando camadas de diferentes naturezas e estados variáveis, são denominados de erros
Em função da natureza das medições efetuadas, os métodos e processos de levantamento topográfico podem ser classificados segundo a precisão que proporcionam. Sendo assim, em ordem decrescente de precisão, pode-se enumerar:
No posicionamento pelo rastreio de satélites explorando o efeito Doppler, certas "palavras", irradiadas em código pelo satélite e gravadas eletronicamente no receptor, podem ter dígitos alterados pelo ruído (noise) comum nas transmissões. Esse erro é classificado como