← Voltar para a lista de provas Marinha do Brasil · Geodésia e Cartografia 51 questões nesta prova · página 1 de 3 · 50 com gabarito Gabarito disponível Radarsat, JERS-1 e ERS-1 são sistemas radar orbitais. Radarsat (Canadá), JERS-1 (Japão) e ERS-1 (Agência Espacial Europeia) são satélites com sensor ativo de radar de abertura sintética (SAR). Por isso, só a alternativa E reúne apenas sistemas radar. A) e D) incluem Spot-5, óptico. A), C) incluem Landsat, óptico passivo. B) Ikonos, Quickbird e EROS são ópticos de alta resolução. C) CBERS também é óptico (imageadores passivos). Referência: Sensoriamento remoto – sensores ativos orbitais. Resolução comentada do VaiConcursos. Gabarito disponível A banda X é usada em reconhecimento militar e de terreno. A banda X (cerca de 8 a 12,5 GHz, comprimento de onda ~2,4 a 3,8 cm) é aplicada em reconhecimento militar e de terreno, com alta resolução. Alguns materiais citam-na também para mapeamento topográfico. A) Banda S: usada em meteorologia e alguns sistemas de navegação/vigilância. B) Banda C: oceanografia, gelo, monitoramento marinho. D) Banda L: penetra vegetação, usada em biomassa e geologia. E) Banda P: maior penetração, florestas e solo. Referência: Sensoriamento remoto – bandas de radar. Resolução comentada do VaiConcursos. Gabarito disponível Azimute é medido do Norte, no sentido horário, de 0º a 360º. O azimute é o ângulo horizontal medido a partir da direção Norte (verdadeiro, magnético ou da quadrícula) até o alinhamento, no sentido horário, variando de 0º a 360º. A) Descreve o rumo (0º a 90º). B) e D) Sentido anti-horário não é o do azimute. C) A variação de 0º a 180º não corresponde ao azimute, que vai até 360º. Referência: Topografia – orientação, azimutes e rumos. Resolução comentada do VaiConcursos. Gabarito disponível Os modelos da ortorretificação são transformação afim, projetiva e retificação diferencial. Na literatura de fotogrametria, a retificação de imagens emprega a transformação afim, a transformação projetiva e a retificação diferencial (ortorretificação), esta última considerando o relevo por meio de MDE. Conforme o gabarito, esse é o conjunto de três modelos indicado. B) Mistura equações de colinearidade e mínimos quadrados, que são ferramentas, não os três modelos adotados. C) Retificação espacial e relativa não compõem esse conjunto. D) Transformações exterior e interior são orientações da câmara. E) Transformações relativa e absoluta referem-se às orientações do modelo estereoscópico. Referência: Fotogrametria – retificação e ortorretificação. Resolução comentada do VaiConcursos. Gabarito disponível Gabarito disponível A câmara fotogramétrica analógica compõe-se de cone e magazine. A câmara aérea analógica é formada por duas partes principais: o cone (conjunto da objetiva, diafragma, obturador, filtros e esquadria) e o magazine (que aloja o filme, o sistema de aplanamento e de avanço). A) Obturador e filtros são componentes do cone. C) Esquadria de registros e plano focal são partes de componentes, não as duas partes principais. D) Certificado de calibração é documento, não parte física. E) Marcas fiduciais e diafragma são elementos internos, não as partes principais. Referência: Fotogrametria – câmaras aéreas analógicas. Resolução comentada do VaiConcursos. Gabarito disponível O GPS convencional fornece coordenadas no WGS-84. O sistema GPS tem como referência o WGS-84 (World Geodetic System 1984). Assim, em levantamento GPS convencional, as coordenadas obtidas diretamente estão nesse sistema, podendo ser transformadas posteriormente para outros, como SIRGAS 2000 ou SAD-69. A) SAD-69 e B) SIRGAS são sistemas geodésicos regionais, para os quais se transforma depois. D) NAD-83 é o sistema norte-americano. E) GRS-80 é um elipsoide de referência, não o sistema do GPS. Referência: Geodésia – sistemas de referência e GPS. Resolução comentada do VaiConcursos. Gabarito disponível Mapa tem fins ilustrativos; carta permite avaliações precisas de distâncias e direções. O mapa é uma representação com fins culturais e ilustrativos, em geral em escala pequena. A carta é uma representação em escala média ou grande, que permite avaliações precisas de distâncias, direções e coordenadas. A ordem pedida (mapa, carta) corresponde, então, à alternativa B. A) Inverte a ordem: atribui ao mapa a precisão e à carta a finalidade ilustrativa. C) e E) Mapa não é de grande escala e a faixa 1/200 a 1/1000 não caracteriza o mapa; a ordem também fica incoerente. D) Escala pequena e faixa 1/200 a 1/1000 não são compatíveis (1/200 a 1/1000 é escala grande), e a ordem não corresponde à correta. Referência: Cartografia – conceitos de mapa e carta. Resolução comentada do VaiConcursos. Gabarito disponível Quanto ao método, as projeções são geométricas, analíticas e convencionais. A classificação das projeções quanto ao método de construção as divide em geométricas (baseadas em princípios de geometria projetiva), analíticas (baseadas em formulação matemática) e convencionais (que não derivam de princípios geométricos nem analíticos). A) Gnomônica, estereográfica e ortográfica são tipos de projeções azimutais segundo o ponto de vista. C) Planas, cônicas e cilíndricas classificam quanto à superfície de projeção. D) Equidistantes, equivalentes e conformes classificam quanto às propriedades. E) Planas ou azimutais é apenas um tipo de superfície de projeção. Referência: Cartografia – classificação das projeções. Resolução comentada do VaiConcursos. Gabarito disponível O NAVSTAR-GPS foi desenvolvido pelo Departamento de Defesa dos EUA. O NAVSTAR-GPS (Navigation Satellite with Time And Ranging – Global Positioning System) foi concebido pelo Departamento de Defesa dos EUA como principal sistema de navegação das Forças Armadas americanas, posteriormente aberto ao uso civil. A) GLONASS é o sistema russo. B) Galileo é o sistema da União Europeia. C) COMPASS e E) BEIDOU referem-se ao sistema chinês. Referência: Geodésia – GNSS. Resolução comentada do VaiConcursos. Gabarito disponível A reamostragem é a última etapa da correção geométrica. A correção geométrica envolve, em sequência, a definição da transformação geométrica (com pontos de controle e modelo polinomial), o mapeamento (direto ou inverso) e, por fim, a reamostragem, em que se atribuem os valores de nível de cinza aos pixels da imagem corrigida (vizinho mais próximo, bilinear, convolução cúbica). A) Mapeamento inverso: é uma forma de relacionar as grades de saída e entrada, etapa anterior à reamostragem. B) Transformação geométrica: é a etapa de definição do modelo de transformação, que vem antes. D) Amostragem: refere-se à aquisição dos dados, não à etapa final da correção. E) Modelagem: não é etapa específica da correção geométrica. Referência: Processamento digital de imagens – correção geométrica. Resolução comentada do VaiConcursos. Gabarito disponível O conjunto de arquivos estruturados que descreve fenômenos do mundo real é o Banco de Dados Geográficos. Um banco de dados geográficos é um conjunto de arquivos estruturados para facilitar o acesso a informações que descrevem fenômenos do mundo real, com componente espacial associada. Esta é a denominação clássica na literatura de geoprocessamento. A, C, D e E apresentam denominações que não são o termo consagrado para esse conceito: 'Banco de Informações Geográficas', 'de Informações de Dados', 'de Análise Geográfica' e 'Geográfico de Análise' não correspondem à definição de banco de dados geográficos. Referência: Geoprocessamento – conceitos de bancos de dados geográficos. Resolução comentada do VaiConcursos. Gabarito disponível Ponto nodal posterior é o ponto de saída do raio de luz no sistema de lentes. Em uma câmara fotogramétrica, os pontos nodais do sistema de lentes são o nodal anterior (ponto de entrada do raio) e o nodal posterior (ponto de saída). O raio que entra em direção ao nodal anterior sai do sistema como se partisse do nodal posterior, paralelo à direção de entrada. Portanto, o ponto de saída é o nodal posterior. A) Nodal anterior: é o ponto de entrada do raio, não o de saída. C) Ponto principal de autocolimação: é a interseção do eixo óptico com o plano da imagem, ponto de referência da calibração. D) 'De sistema de lentes' não é um ponto notável com essa definição. E) Ponto focal: é onde convergem os raios paralelos ao eixo óptico, não o ponto de saída do raio. Referência: Fotogrametria – geometria interna da câmara (pontos nodais). Resolução comentada do VaiConcursos. Gabarito disponível Mercator não é indicada para navegação polar, pois deforma excessivamente nas altas latitudes. A questão pede a alternativa que NÃO é característica de Mercator. Perto dos polos a deformação cresce muito e os polos não podem ser representados, por isso a projeção não serve para navegação polar. A alternativa A é a incorreta como característica e, portanto, a resposta. B: meridianos e paralelos são retas, correto. C: a deformação é excessiva nas altas latitudes, correto. D: a projeção é conforme, preserva os ângulos, correto. E: as linhas de rumo (loxodromias) são retas, correto. Referência: Cartografia – projeção de Mercator. Resolução comentada do VaiConcursos. Gabarito disponível Gabarito disponível Só a terceira afirmativa é falsa: ambas as representações têm uso em escalas variadas. I é verdadeira: no vetorial os atributos se associam aos elementos gráficos e no matricial as relações espaciais precisam ser inferidas. II é verdadeira: a matricial (grade) representa bem fenômenos contínuos, como temperatura e altitude. IV é verdadeira: a matricial usa matrizes de células e a vetorial usa coordenadas. III é falsa, pois o vetorial é indicado em várias escalas. A sequência é V, V, F, V, alternativa D. A, B, C e E erram ao julgar a I como falsa, ou a II ou a IV como falsas, ou ao tomar a III como verdadeira. Referência: Geoprocessamento – representações vetorial e matricial (Câmara; Casanova; INPE). Resolução comentada do VaiConcursos. Gabarito disponível Paralaxe é o deslocamento aparente causado pela mudança do ponto de observação. Paralaxe estereoscópica é o deslocamento aparente da posição de um objeto em relação a um referencial quando muda o ponto de observação. Em fotogrametria, é a base da percepção de profundidade em pares estereoscópicos. Por isso a alternativa C está correta. A: reambulação é a verificação e complementação em campo de informações da carta. B: fototriangulação é o adensamento de pontos de apoio. D: ortorretificação corrige distorções da imagem. E: restituição é a extração de feições do modelo estereoscópico. Referência: Fotogrametria – estereoscopia e paralaxe. Resolução comentada do VaiConcursos. Gabarito disponível A ressecção espacial determina a orientação exterior de cada imagem. A ressecção espacial calcula os seis parâmetros de orientação exterior (posição e atitude) de cada imagem a partir de pontos de controle conhecidos no terreno. Por isso a resposta é C. A: a interseção espacial calcula coordenadas de pontos objeto a partir das orientações já conhecidas. B: o bundle adjustment é um ajuste simultâneo de várias imagens, não o método de cada imagem isolada. D: mínimos quadrados é o critério de ajuste, não o método fotogramétrico em si. E: a transformação afim é usada em orientação interior e em transformações 2D. Referência: Fotogrametria – orientação exterior e ressecção espacial. Resolução comentada do VaiConcursos. Gabarito disponível Na cilíndrica equatorial tangente, meridianos e paralelos são retas. Com o cilindro tangente ao equador e eixo coincidente com o eixo da Terra, os meridianos viram retas paralelas e equidistantes. Os paralelos viram retas perpendiculares a eles. Por isso a alternativa D está correta. A e E: a concavidade dos paralelos aparece em projeções cônicas ou polares, não nesta. B e C: tanto meridianos quanto paralelos são retas, não só o equador ou só os meridianos. Referência: Cartografia – projeções cilíndricas (IBGE). Resolução comentada do VaiConcursos. Gabarito disponível 4 bits geram 2^4 = 16 níveis digitais. A resolução radiométrica é 2^n níveis, em que n é o número de bits. Com 4 bits, 2^4 = 16 níveis, alternativa C. A: 4 seria o número de bits, não de níveis. B: 8 níveis corresponde a 3 bits. D: 32 corresponde a 5 bits. E: 64 corresponde a 6 bits. Referência: Sensoriamento remoto – resolução radiométrica. Resolução comentada do VaiConcursos.Marinha do Brasil — CP-CAP 2025 — Geodésia e Cartografia — Prova Amarela
Resolução comentada
Análise das alternativas
Resolução comentada
Análise das alternativas
Resolução comentada
Análise das alternativas
Resolução comentada
Análise das alternativas
Parâmetros
I- c
II- ξ, η
III- ξo, ηo
IV- X, Y e Z
V- Xo, Yo e Zo
Definições
( ) Coordenadas do ponto principal (mm).
( ) Distância focal calibrada.
( ) Coordenadas do centro de perspectiva (m).
( ) Coordenadas de um ponto no espaço-objeto (m).
( ) Coordenadas do ponto no espaço objeto (mm).
Dados:
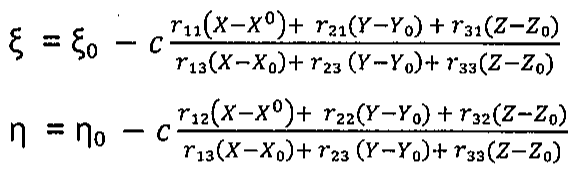
Resolução comentada
Análise das alternativas
Resolução comentada
Análise das alternativas
Resolução comentada
Análise das alternativas
Resolução comentada
Análise das alternativas
Resolução comentada
Análise das alternativas
Resolução comentada
Análise das alternativas
Resolução comentada
Análise das alternativas
Resolução comentada
Análise das alternativas
Resolução comentada
Análise das alternativas
( ) A representação vetorial facilita a associação de atributos a elementos gráficos, enquanto a representação matricial exige que os relacionamentos espaciais sejam inferidos.
( ) A representação matricial é mais adequada para representação de fenômenos com variação contínua no espaço do que a representação vetorial.
( ) A representação matricial é adequada tanto para grandes quanto para pequenas escalas, enquanto a vetorial não é indicada para nenhuma escala.
( ) O armazenamento da representação matricial é feito por meio de matrizes; já o da vetorial, por meio de coordenadas.Resolução comentada
Análise das alternativas
Resolução comentada
Análise das alternativas
Resolução comentada
Análise das alternativas
Resolução comentada
Análise das alternativas
Resolução comentada
Análise das alternativas
Assinale a opção que apresenta somente sistemas que possuem sensores ativos orbitais (Sistemas Radar).
Qual a banda de operação de sistemas RADAR aplicada para reconhecimento militar e reconhecimento de terreno?
Assinale a opção que é uma característica de azimute.
Quais são os três modelos matemáticos empregados para a ortorretificação?
Em relação à equação de colinearidade, correlacione os parâmetros com as suas definições e assinale a opção correta.
Quais são as duas partes principais de que se compõe uma câmara fotogramétrica analógica?
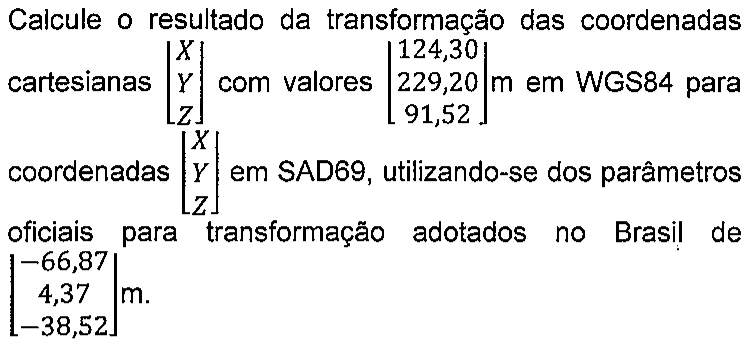
Quando se realiza um levantamento utilizando o GPS (Global Positioning System) em sua forma convencional, as coordenadas dos vértices são obtidas em qual sistema de referência?
Assinale a opção com as respectivas características de mapa e carta.
Marque a opção que classifica as projeções quanto ao método.
Qual foi o sistema de abrangência global desenvolvido pelo Departamento de Defesa dos Estados Unidos visando ser o principal sistema de navegação das Forças Armadas Americanas?
Qual é a última etapa do processo de correção geométrica de uma imagem?
O conjunto de arquivos estruturados que visam facilitar o acesso a determinadas informações as quais descrevem fenômenos do mundo real é denominado Banco:
Qual dos pontos notáveis de uma câmara fotogramétrica é o ponto de saída de um raio de luz no sistema de lentes?
Marque a opção que NÃO representa uma característica da projeção de Mercator.
Coloque F (falso) ou V (verdadeiro) nas afirmativas abaixo, em relação à mapas temáticos, assinalando a seguir a opção correta:
O que é definida como o deslocamento aparente da posição de um corpo ou objeto em relação a um ponto ou sistema de referência, causado pela mudança do ponto de observação?
Qual é o método de obtenção dos parâmetros da orientação exterior para cada uma das imagens que compõem um modelo estereoscópico?
Supondo uma projeção cilíndrica equatorial tangente, com o eixo de desenvolvimento do cilindro coincidente com o eixo de rotação da Terra, assinale a opção que caracteriza a projeção citada.
O sistema de gravação de um sensor registra os sinais recebidos em 4 bits, desta forma, a resolução radiométrica, em níveis digitais, será de: